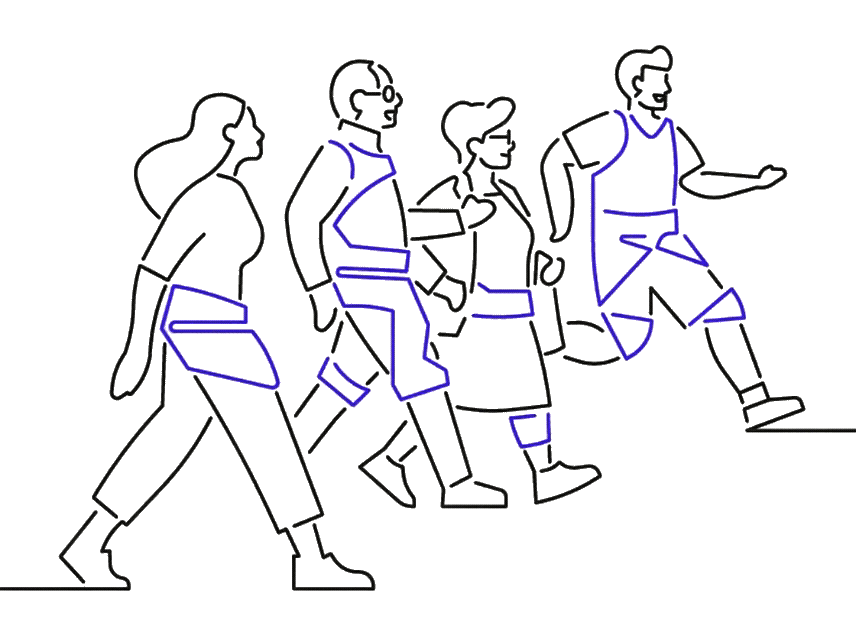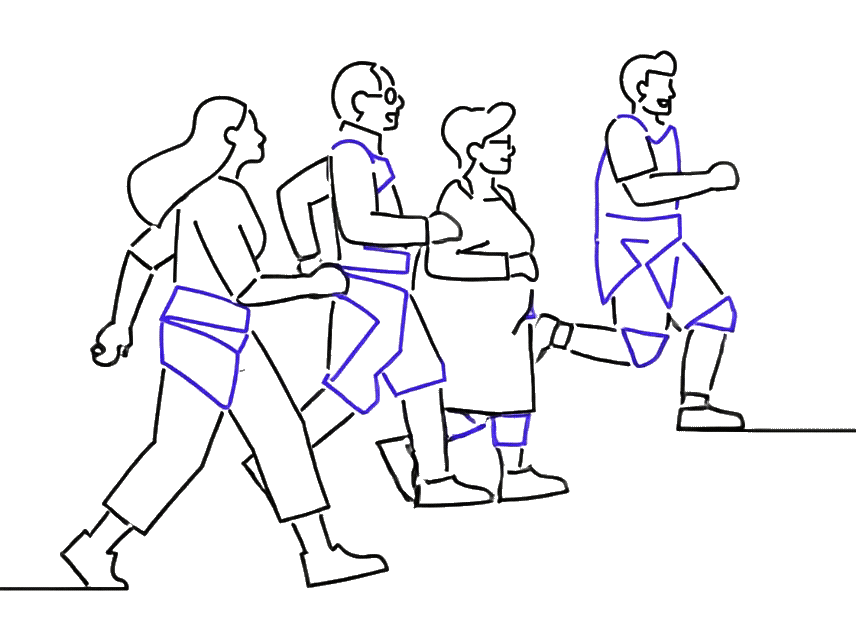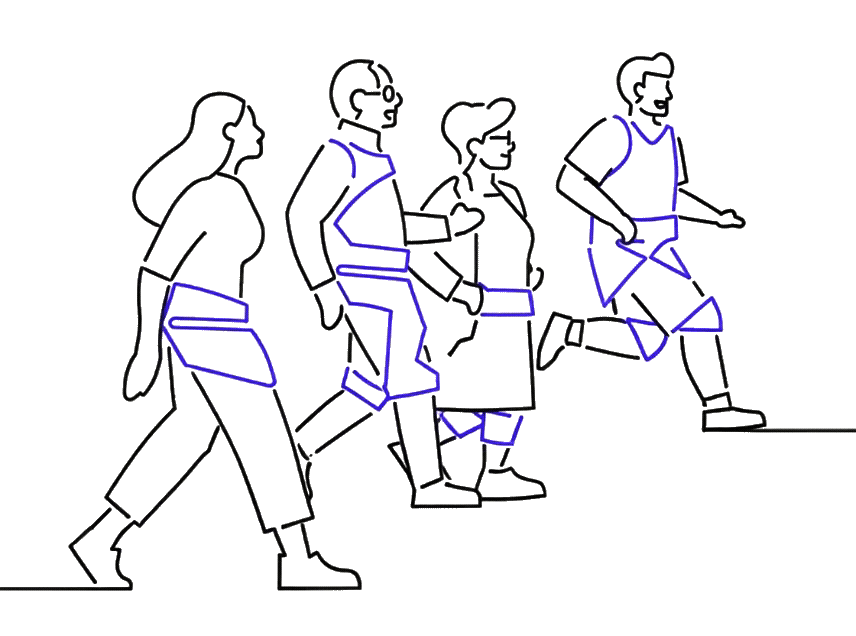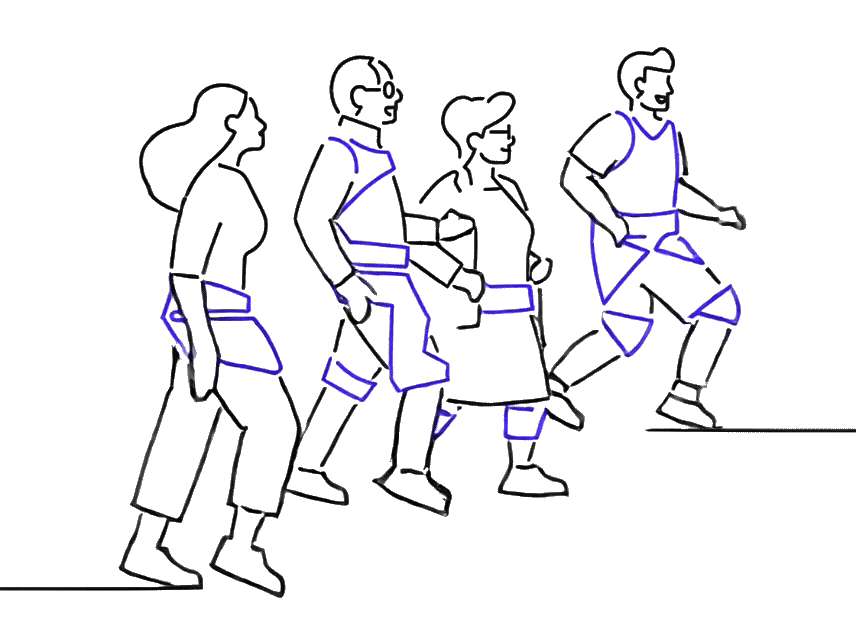
私たちは、誰もがロボットを身にまとい、意のままに動き、
自分らしく生きられる世界を目指しています。
着るロボットで身体の動きを支え、導き、拡張し、「思うように動きたい」「もう一歩先へ進みたい」という思いに応え、自分に挑戦する人々の可能性をひろげていきます。
INOMERのプレスリリース・ニュースリリースをPR TIMESより発信しています。
理学療法士の「手」から生まれた、
歩行の運動学習を支える
“動きを導く”ウェアラブルロボット
理学療法士の「手」から生まれた、
歩行の運動学習を支える
“動きを導く”ウェアラブルロボット
※inoGear HE-1は医療機器ではありません。
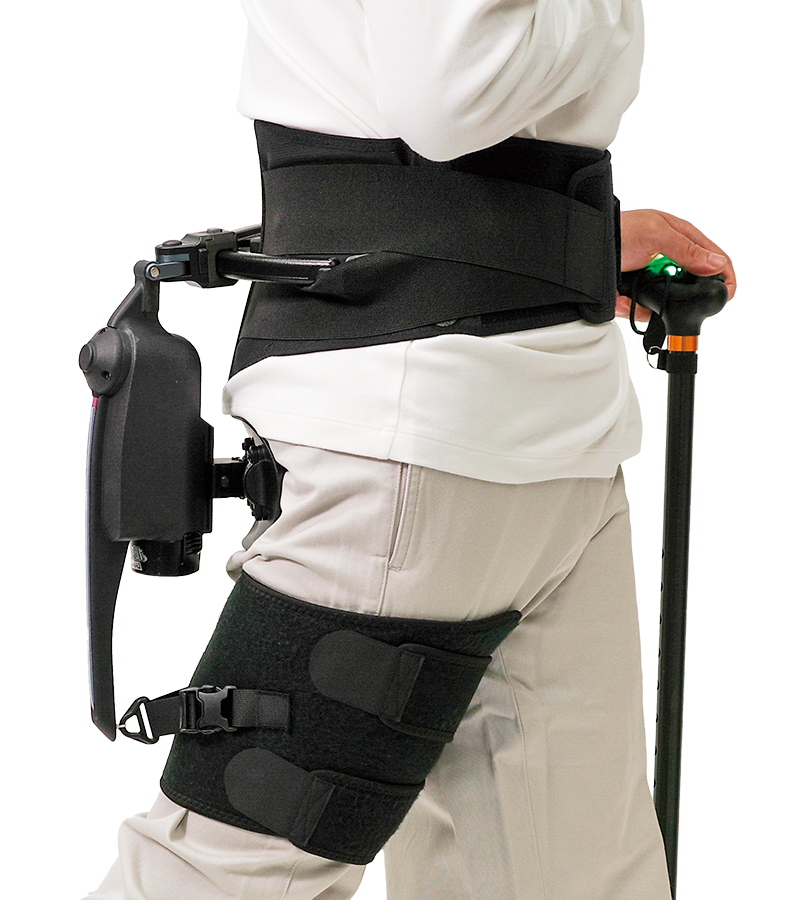
立脚期における複雑な股関節運動を、狙った方向へ立体的に
コントロールし、再現性の高い誘導を支援します。
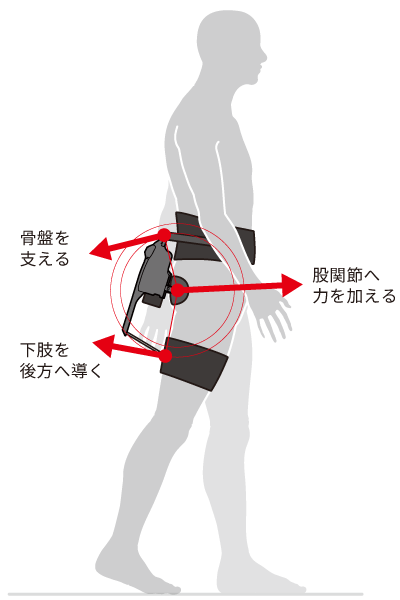
力の向きを立体的にコントロールするフレーム構造とワイヤーアクチュエーターからなる「モーションコントロールテクノロジー」により、股関節を固定せず、狙った方向へ動きを誘導します。
立脚期に骨盤を支えながら下肢を後方へ導き、股関節へ力を加えることで、伸展運動や安定性をアシスト。タイミングはボタン一つで簡単に調整できます。
理学療法士が徒手で行う股関節周辺への介助(ハンドリング)に着目。
その介助意図を構造として扱うという発想から、inoGear HE-1は生まれました。
理学療法士のハンドリングに着想を得て、
力を加える位置・方向・強さを調整できる構造として設計しています。
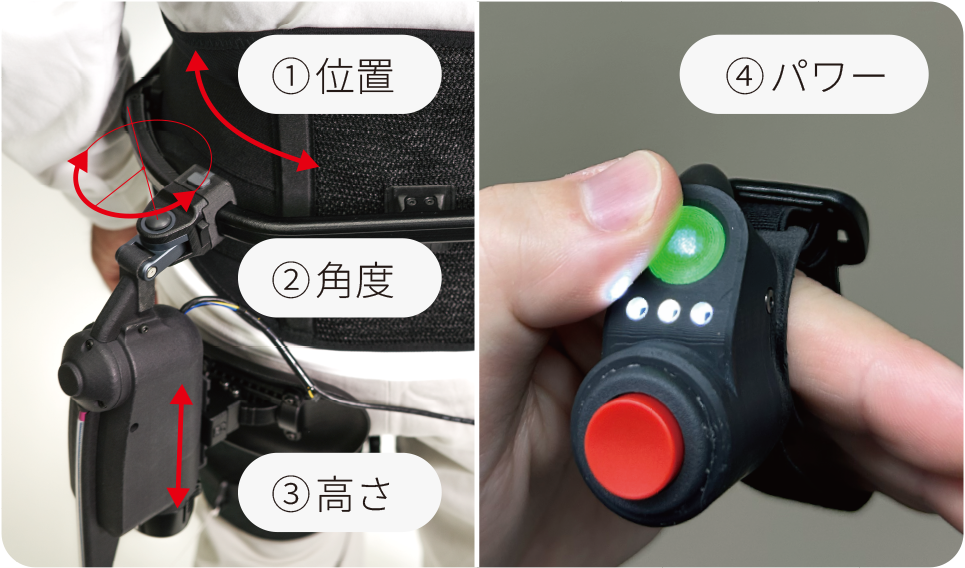
装着者の身体や歩行に合わせて、 力を加える位置・方向・強さを設定。 再現性のあるアシストを目指します。
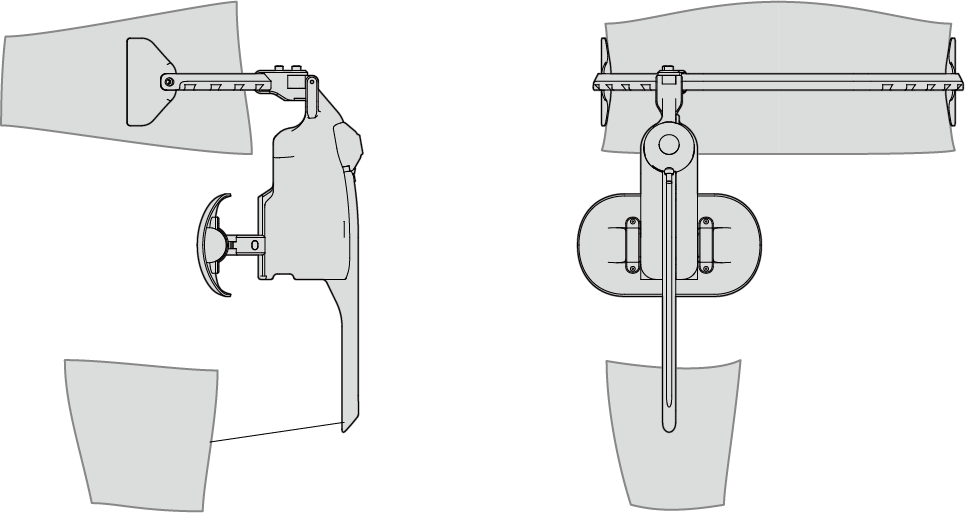
| 品番 | HE-1 |
|---|---|
| 本体サイズ | W 340 × H 360 × D 216mm(ベルト類を含まない) |
| 本体重量 | 1.3kg(バッテリーを含む) |
| ワイヤー張力 | 最大7kgf |
| 定格電圧 | 10.8Vリチウムイオンバッテリー |
| バッテリー駆動時間 | 約60分 (※動作状況・動作環境により変化します) |
| 動作環境 | 10〜40℃ |
| 想定着用者 | 腹囲75〜115cm (身長目安150〜190cm程度) |
※inoGear HE-1は医療機器ではありません。
※製品の仕様およびデザインは改善のため予告なく変更することがあります。
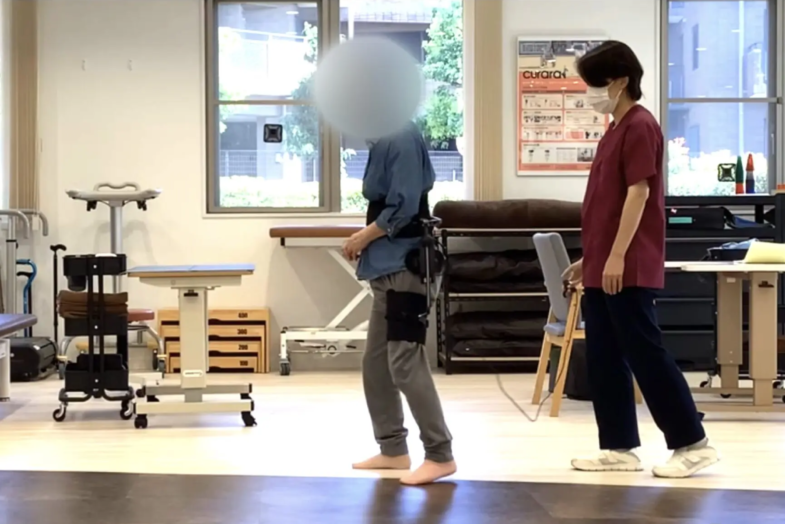
協力施設とともに、実証・評価を進めています。
※本動画は開発中プロトタイプの実証の様子を紹介するものであり、治療効果・有効性・安全性を保証するものではありません。
■実証・評価にご協力いただいている施設の一例です。
歩行リハビリテーションの現場における装着性、操作性、ハンドリング条件などを確認しながら、研究開発・実証を進めています。
> コラム記事
※inoGear HE-1 は医療機器ではありません。
| 名称 | 株式会社INOMER |
|---|---|
| 住所 | 〒631-0801 奈良県奈良市左京6丁目5-2 |
| 代表者 | 代表取締役CEO 桂 典史 |
| 設立 | 2024年4月3日 |
| 資本金 | 25百万円 |
製品・会社についてのお問い合わせ、
私たちと一緒に開発に携わりたい方はこちらのお問い合わせフォームよりご連絡ください。